

UAV Pressura Sensor Electio Guide pro Fucus Altitude, Airspeed & fuga Imperium
Date:2026-09-24
Ad 5,000 pedes, error barometricus 10 hPa in fere 84 metra altitudinis errorem vertit. Ad fixum cornu UAV volatilium locorum-sequentium missionum, margo illa differentia est inter transitum mundum et ruinam continentem. UAV pressionis sensoriis sunt instrumenta, quae rectorem fugae ubi in atmosphaera aircraft nuntiant, et ius eligendum debet esse in mensurabilibus speciebus, non in notitia schedae venalicium.
Quod UAV Pressure sensoriis in actu metire
UAV pressionis sensoriis tres mensuras nuclei liberant: altitudo barometrica, celeritas aeris celeritasque verticalis. Unaquaeque mensura requirit aliam conformationem sensorem, et has functiones separans primo in processu consilio menses servat operis integrationis.
Altitudo barometrica ab absoluta pressione sensore procedit. Moderator fugae pressionis portum static convertit ad altitudinem utens exemplar atmosphaerae. Sensorem absolutum cum plena amplitudine 110 kPa comprehendit gradum maris ad fere 10,000 metra, quae satis est ad operationes maxime commerciales UAV.
Airspeed utitur differentiali pressura sensorem. Tubus pitottus gravem pressionem ab motu antrorsum generat, et sensorem legit pressionem inter portum static et tubo pitot. Delta-pressio proveniens est proportionalis quadrato aeris velocitatis. Fuci enim cum nave celeritatum infra 10 m/s, parvae pressionis sensorem cum rhoncus plenae sub 1 kPa necesse est quia delta-pressio in velocitatibus illis tantum pauci centum pascales sunt.
Celeritas verticalis proprie derivatur distinguendo signum altitudinis. Moderatores fugae nonnulli pressionem sensorem cum mensura unitatis inertiae coniungunt ad strepitum supprimendum, sed pressio sensoris manet fons primarius notitiae.
Effectus deprehendendi causa alius usus est. Ut UAV ad portum superficiei appropinquat, pressio figurae sub rotor lotura mutationes. Sensorem differentiale cum amplis 0 ad 0,5 kPa et responsio celeri temporis praebet notitias quae opus sunt ad algorithmum lenis tactus.
| Munus | Sensor type | Typical range | Output format | Critica spec |
| Barometrica altitudo | Absoluta | 30 ad 110 kPa | Digital I2C | Humilis diu terminus summa |
| Airspeed | Differentialisis | 0 ad 1 kPa | Analog aut digital | Humilis-range sensus |
| Celeritas verticalis | Absoluta | 30 ad 110 kPa | Digital | Minimum sonitus density |
| Effectus deprehendendi terra | Differentialisis | 0 ad 0.5 kPa | Analog | Celeriter responsio tempus |
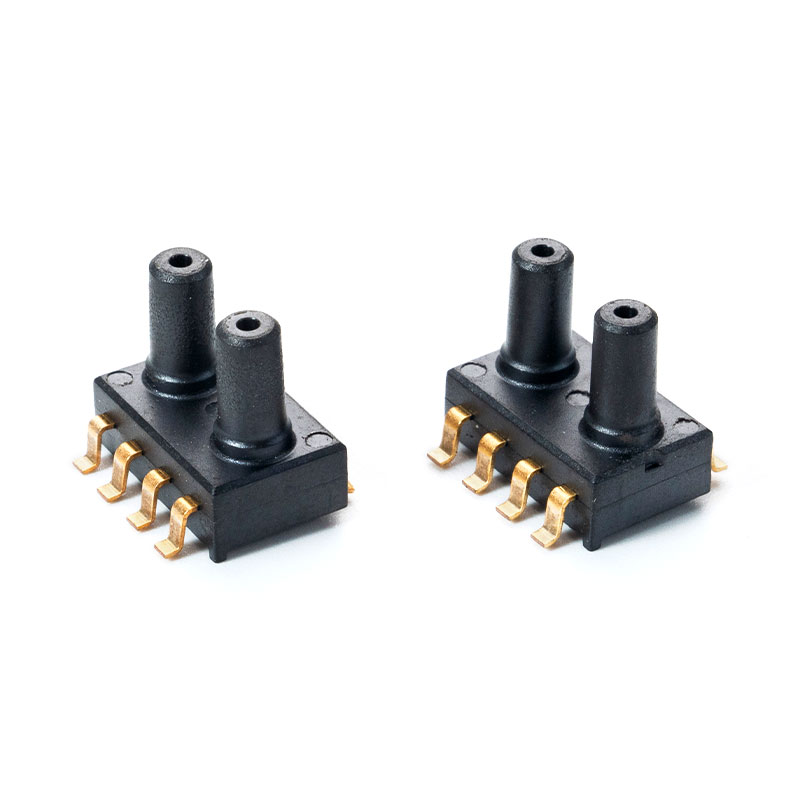 MCP-H21 Impetus sensorem pro fuci Descriptiones Series MCP-H21 sarcina parva mediocris (SOP) cum portubus dualibus, quae signum amplificationis, nonlinearietatis, et mercedis temperaturae pro s... integrant. Visum Product →
Quinque Micro Pressure Sensorem Specifications Quod Materia Fucus Design
Quinque determinationes determinant num pressio sensorem vere pro fuco operetur: mensurae range, accuratio, forma, sarcina, et scelerisque stabilitas. Hos quinque valores claude priusquam PCB layout incipiens.
- Mensurae range - Pro altitudine, absolutus ambitus velet 30 ad 110 kPa. Pro airspeed, range differentialis amplitudo esse debet ut involucrum fugae expectatae 50 ad 70 centesimas plenae scalae utitur.
- Sagacitas - A 0.2 centesimas plenae scalae output spec satis altitudinis tenent, sed error cinguli plus refert quam linearitatem. A 0.1 cento FSS offset ad basim referens plura metra altitudinis apparentis errorem producit.
- Output format - Digital I2C simplificat wiring et emendam algorithmum e fuga moderatoris removet. Analogia output utilis manet ad tabulas autopilotae usui magno cum ADC solutione et mundo analogo ante-finem.
- sarcina - Superficie-montis (SOP) fasciculus facienda est moderatoris fugae producendi. FASCICULUS vel HAUSTUS pro scamni probatione laborant, sed raro in conventu fuci tomi adhibiti sunt.
- Scelerisque status - Factory scelerisque recompensatio in pluribus punctis temperatis est quae accurate stabilia per involucrum operantem servat.
The differentialis pressura sensorem praecisione oblatum a MemsTech MCPh20 et MCPh21 familia directa aptum est ad mensurationem aeris velocitatis et terrae-effectus in suggestis multirotis et alis fixis.
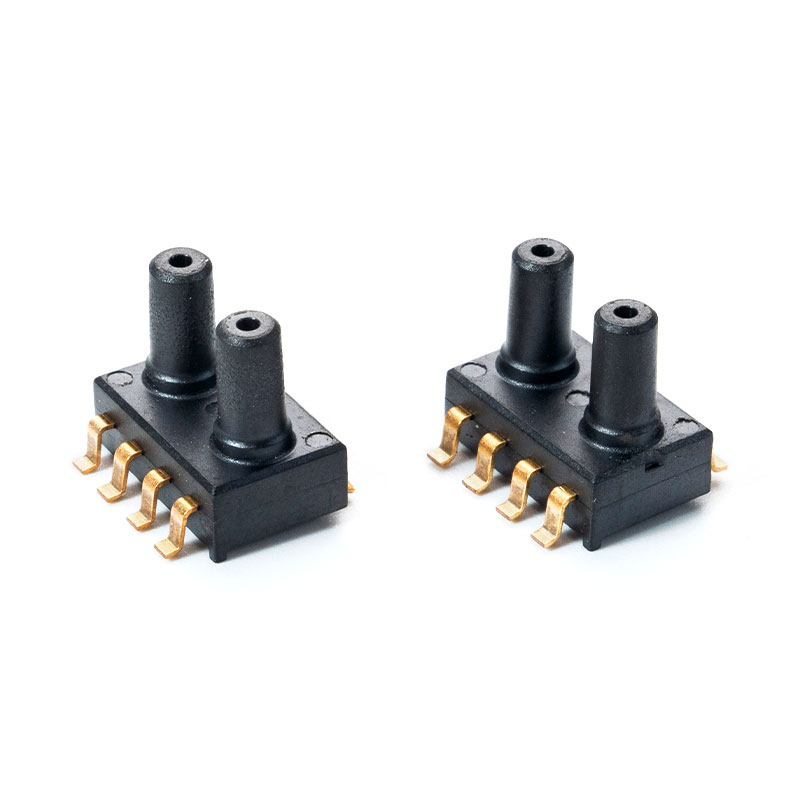 DPT-R8 Micro pressura sensorem Prooemium Subiectum huius documenti est notae functionality pressionis differentialis transmissionis innixa seriei pressionis ad Honeywell ABP sens... Visum Product →
Digital vs Analog Output: Eligentes interface pro tua fuga Controller
Exitus digitalis I2C nunc est defalta pro UAV pressionis sensoriis quia calibrationis quod inposuit off fugae moderatoris movet. Analogia output adhuc refert pro usu consiliorum autopilot quae notitias sensorem rudis requirunt.
Digital I2C sensores libera pressura calibratae et temperaturae data directe, quae processus onus minuit et necessitatem eliminat praecisionis ante-finis analogi. Fuga moderatoris legit bona compensata sine calibratione math faciendo. Haec via simplicissima est ad altitudinem certam et datam airspeed in pacto UAV fugae acervi.
Analoga sensoriis emittunt intentionem pressioni lineari proportionalem. Si autopilot iam habet 16 frenum ADC cum intentione stabili referente, sensorem analogum inferiorem latency praebere potest. Nihilominus, ESC strepitus mutandi ab alto currenti motore impulsus, lectionum pressionum analogorum corrumpere potest, praesertim in configurationibus multirotorum cum quattuor vel pluribus ESCs. Aliud differentiator latency. Digital I2C sensores typice referunt ad 1 kHz, quod velocissimum est plerisque fugae moderatoris. Analoga sensoria essentialiter nulla protocollo latentia habent, quia valor statim in output paxillus apparet.
- Digital I2C - Duobus filum bus, in compensatione temperatura aedificata, sensibilitas inferior EMI, simplicior wiring in acervis compactis.
- Analog voltage - Uno clavo output, externum ADC requirit, plenam potestatem in curvae calibrationis, inferioris componentis sumptus pro simplicibus designandis.
Temperature PERFLUO: occulta altitudinis causa error
Temperatura egisse, non sensorem ipsum mori, est causa prima altitudinis barometricae erroris in systematibus UAV. Aeris temperatus demittit circiter 6.5 gradus Celsius per 1,000 metra ascensus, et sensoris punc- tus cinguli mutationibus sarcina temperaturae mutantur.
Sine compensatione, 10-gradus Celsius adductius cinguli satis derivare potest ad decem metrorum altitudinem errorum apparentium producendum. Calibratio officinas id solvit faciendo zerum punctum et plenam emendationem in punctis frigidis et calidis calidis, deinde stabilitatem per longum tempus macerari comprobans.
MemsTech hunc processum omni producto ante shipment applicat, quam ob causam 0.2 centesimas FSS specificatio in condicionibus fugae realibus potius quam in charta tenet.
Packaging, Integration, and Supple Catena Factorum pro Productio UAVs
Superficie-montis packaging est elementum constituendi pro fuco fabricando volumine. Sarcina SOP subsidia automati vagum et locum sustinet, tabulam aream minuit, et tabulam-per-foraminis solidandi gressus eliminat, qui DIP ecclesiam retardat.
Ad productionem voluminum supra 10,000 unitates, electio packens directe afficit conventus cessus et sumptus. Fasciculi LAQUEUS et HAUSTUS utiles manent ad prototyping scamnum, sed addunt cyclum tempus et laborem manualem ad lineam productionis. Sensorem designatum ad montem superficiei, sicut series MCPV5xxx, compagem cum hodierna refluxu solidantis profile integrat.
Cum sensoriis ad productionem accensis, facultates in-domus supplementi refert quantum ad schedae. MemsTech fasciculum, filum compages, glutino, temperaturae excambium, calibrationem, ac summa probatio interne per 2,000 quadratum metrorum facilitatem normatis exercet. Hoc significat massam-ad-batch constantiam non dependet ab externo subcontractore.
Consequentia practica simplex est: fabricatio-focusata supplementum sensoriis UAV constantius producit quam societas mercaturae, quae fontes e pluribus fundationibus. Ad singula technica naufragii, ad hoc refer comprehensive dux ad MEMS pressura sensorem technologiam .
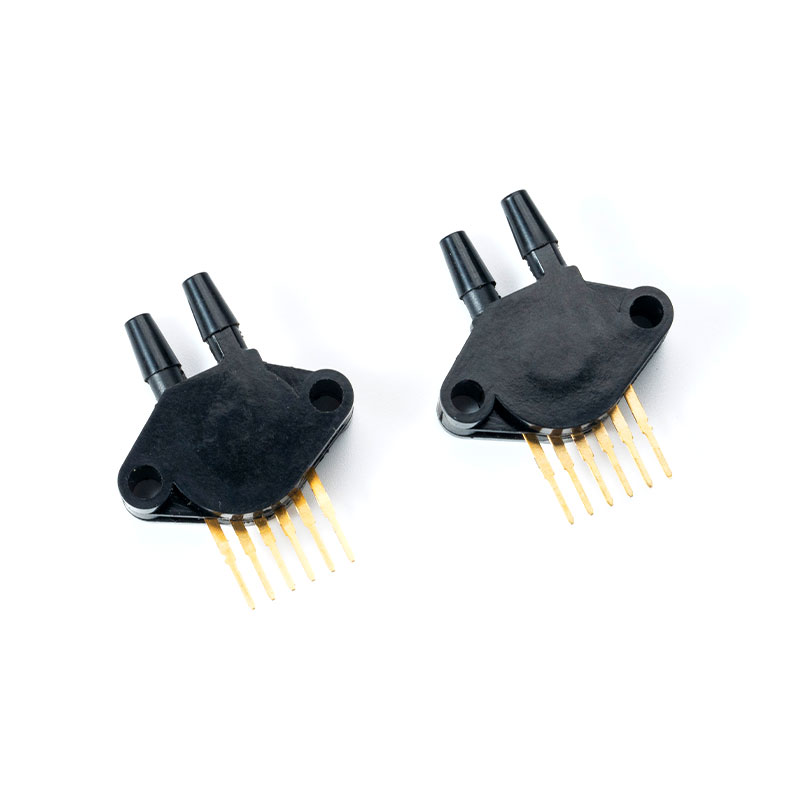 MCP5700DP Pressura sensorem industriae Series MCP5XXXDP integrata pressio siliconis sensorem habet conditionem significativam, compensationem temperaturae et calibrationem. Visum Product →
Frequenter Interrogata de UAV Pressure Sensoriis
Quod pressura range sensorem eligam pro altimetro UAV?
Elige pressionem absolutam sensorem cum latitudine quae totam fenestram altitudinis operantem tegit. A 30 ad 110 kPa sensorem planitiem maris ad circiter 10,000 metrorum tegit. Si fucus infra 6,000 metrorum volat, angustior 30 ad 90 kPa range melius resolutionem praebet.
Num digital vel Analog pressionem sensorem pro fuco utar?
Utere digital I2C sensorem pro plerisque fugae moderatoris, quia calibrated notitia processus processus onus reducit et simplificat wiring. Elige analogum output tantum si autopilot habet summus resolutionis ADC et strepitus budget permittit pro analogo ante-finis prope sensorem.
Quid est subtilitas pressionis MemsTech MCPh21 sensoris?
MCPh21 aestimatur in 0.2 centesimis accurate outputa plena. Sensor digitalis est cum compatibilitate I2C, apta ad altitudinem barometricam et ad mensuras aeris celeritatis in systematibus compactis UAV.
Possuntne eadem pressio sensoris et altitudinis et air- citi metiri?
Una pressio absoluta sensorem altitudinem tractat, sed celeritas differentialem pressionis configurationem requirit. Quaedam designs UAV duobus sensoriis utuntur: unum sensorem absolutum altitudinis, et unum sensorem differentiale pro pitot-tube airspeed mensura.


Mems Tech specialioribus in agro pressionis sensoriis plus quam 14 annis.
-
 [email protected]
-
 +86-1808257393
-
 50-1125 Zhongbang urbem paradiso, No.2008 Taihu Avenue Orientalis, Xinwu District, Wuxi urbem, Jiangsu Provinciae, Sinarum
Copyright © 2025 byWuxi Mems Tech Co., Ltd. Rights Reserved.
Custom MEMS Pressure Sensor Proin
